

Гидравлический механизм шагания
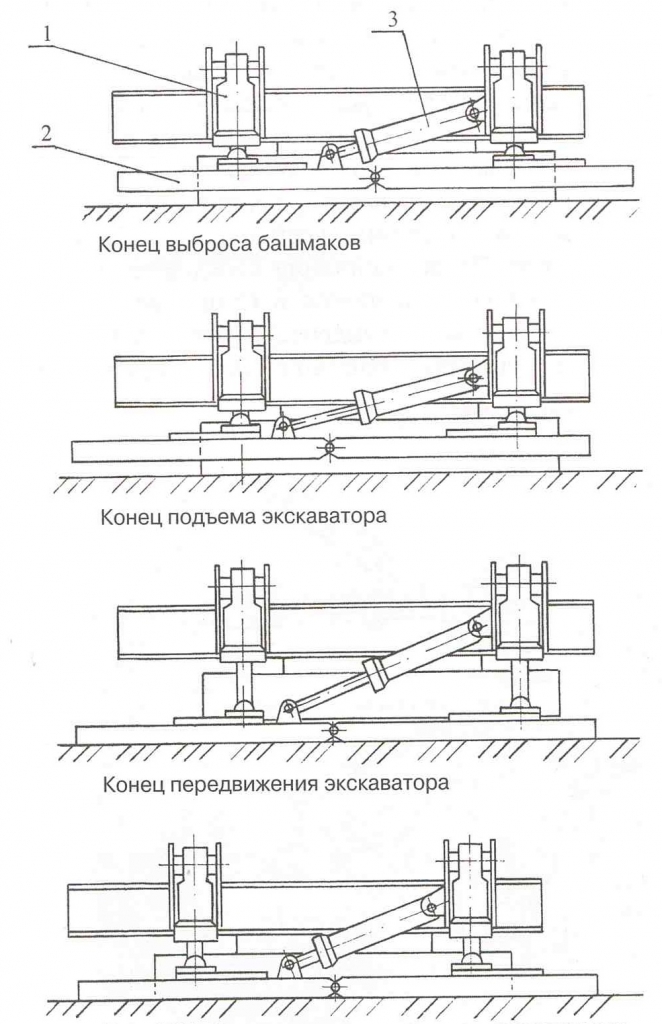
Кинематическая схема четырехопорного механизма шагания
При создании шагающего экскаватора в Екатеринбурге впервые в мировой практике разработали гидравлический механизм шагания.
Опыт эксплуатации экскаваторного завода в различных климатических регионах и за рубежом, показали общий механизм, эффективность гидравлической ходьбе и сборах, а также о том, что:
- Плавность перемещения, что снижает динамику металлоконструкций и других частей экскаватора при передвижении;
- Возможность изменения длины шага;
- Снизить вес по сравнению с механической скорости.
Шагающие экскаваторы выпускаются двух типов механизмов гидравлический ноге: Трехгорный и четырехъядерный в комплекте с базовой поддержки, изолировать от земли.
Механизм запущен грузовик предназначен для экскаваторов типа Эш 15.90 и ЭШ20.90, Эш 15.100, а также более мощные экскаваторы 25.100 аш, Эш 40.85, Эш 40.100, Эш 25.90. Экскаваторы с трех-поддержку механизма шагания быть подвижной, в зависимости от того, какой из двух туфель, а стрелка ближе к краю основания опоры. Предложение в направлении, противоположном направлению стрелки.
Опыт эксплуатации и исследования поможет определить нагрузку на аккумулятор, механизм ходьбы в движении, и изменение методики расчетов. Одним из главных моментов в дизайне Драгоманова механизма шагания, чтобы выбрать оптимальное точек подвески цилиндра. Основой для оптимального проектирования такого механизма для рационального распределения массы экскаватора между ботинком и краем базу поддержки движения.
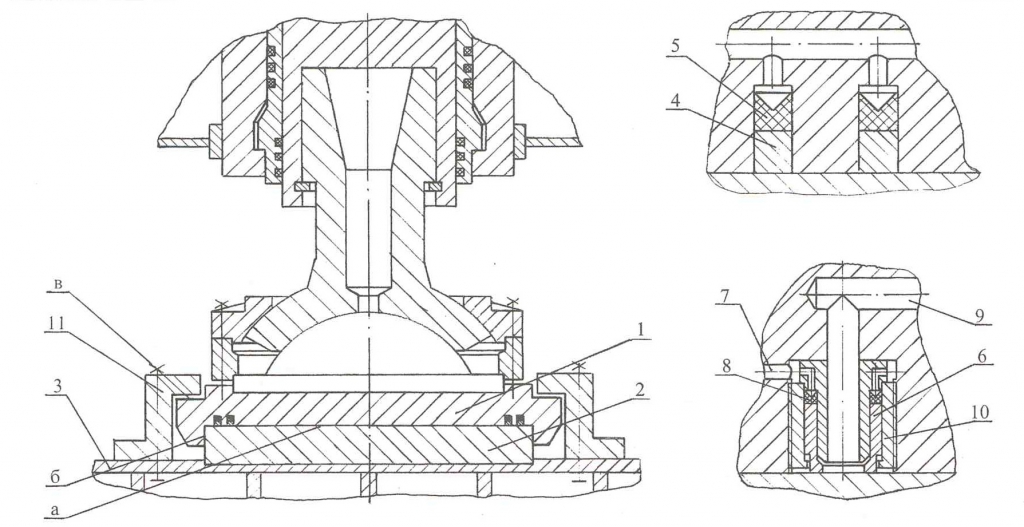
Скользящая опора и шарнирное соединение подъемных гидроцилиндров с башмаком четырехопорного механизма